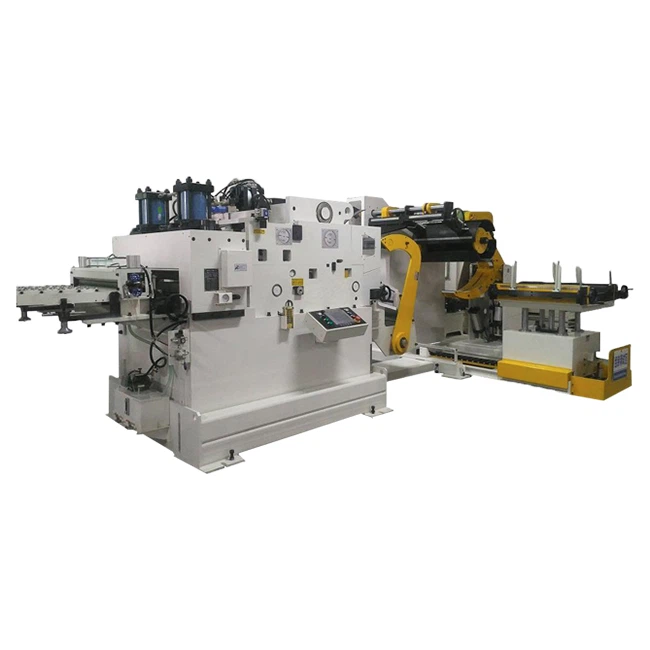
De gebruiksmethode en werkstroom van de automatische feeder. Op dit moment wordt de detectie van sommige delen van de feeder nog steeds handmatig gedetecteerd en sommige onderdelen hebben hogere eisen aan de hoek en positie van de onderdelen die moeten worden ingevoerd vanwege de meer inspectieprocedures of de detectie. Handmatig werk wordt uitgevoerd op het moment van voeden of bij het overeenkomstige inspectieproces. Het is duidelijk dat de huidige detectie van onderdelen nog steeds erg afhankelijk is van handmatige methoden, en dat de handmatige methode niet alleen minder efficiënt is, het foutenpercentage hoog is, maar ook de arbeidskosten toenemen.
Implementatie-elementen voor automatische feedertechnologie:
De uitvinding is gericht op de tekortkomingen in de stand van de techniek, en verschaft een automatische toevoerinrichting en een gebruiksmethode daarvan, die de twee, hoge detectie-efficiëntie en hoge detectieprecisie automatisch kan detecteren, verwerken of combineren, menselijke en materiële hulpbronnen kan reduceren en onderneming kan redden kosten. Verbetering van de productie-efficiëntie van ondernemingen.
Om de bovenstaande technische problemen van de feeder op te lossen, wordt de nieuwe automatische feeder opgelost door de volgende technische oplossingen: een automatische feeder, inclusief een beugellichaam, een laadstructuur, een lineaire vibratiemachine, een voorste transportstructuur, een deel grijpen structuur, een terugkerende structuur en een achterste segmentoverdrachtsstructuur, een detectiestructuur, een aantal reeksen automatische afkeurstructuren en een voltooide productverzamelingsstructuur, de lineaire trillingsmachine, de voortrapoverdrachtstructuur, de deelgrijperconstructie, de transferstructuur van de achtertrap, de detectiestructuur, de automatische uitwerpstructuur en de verzamelstructuur voor gereed product zijn allemaal in de behuizing van de beugel geplaatst.
Automatische feederstructuur:
1. De toevoerconstructie van de automatische toevoerinrichting omvat een toevoertrechter, een hijsinrichting van het Z-type en een deelconcentratiestructuur, en de toevoertrechter is verbonden met de takelaar van het Z-type, en de deelconcentratiestructuur omvat een ondersteunend lichaam nr. 1 en is afgestemd met het ondersteunend lichaam nr. 1. Lagere hopper
2. De voorste transportstructuur van de automatische toevoerinrichting omvat een op het beugellichaam geplaatste nummer 1 transportband en een begrenzingsstrook voor het instellen van een begrenzingspositie aan beide zijden van de transporteur nr. 1. De transportband nr. 1 bevindt zich direct onder de onderste trechter en de lineaire trillingsmachine is aanwezig op de eerste transportband; de deel grijpende structuur omvat een tweede steunlichaam en een robot en een detectielichtbron aangebracht op het tweede steunlichaam;
3. De terugvoerconstructie van de automatische toevoerinrichting omvat een derde steunlichaam en een stansbaklichaam, een terugvoertransportband en een motor van nr. 1 opgesteld op het steunlichaam nr. 3, en het lichaam van de afvoergoot is aangebracht op de transporteur nr. 1 bandafvoerend materiaal Onder de mond is de retourtransportband gekoppeld met de eerste motor en geplaatst onder de afvoeropening van het lichaam van de stansbak, en is een einde van de retourtransportband gelegen boven de toevoertrechter;
4. De achterste transportstructuur van de automatische toevoerinrichting omvat een tweede transportband geplaatst op het beugellichaam, een aan de twee zijden van de tweede transportband aangebrachte begrenzingsstrook, en een tweede verbinding met de tweede transportband. Motor
5. De automatische feederdetectiestructuur omvat een buitenste omhulsel, een weergavescherm en een regelschakelaar geplaatst op de buitenwand van de buitenste omhulling, een regelaar geplaatst binnen de buitenste omhulling en een veelheid van detectiekoppen respectievelijk de regelaar en het weergavescherm de besturingsschakelaar en de genoemde testkop elektrische verbinding;
6. De automatische afkeurstructuur van de automatische toevoerinrichting omvat een cilinder nr. 1, een cilinder nr. 2 en een deel van een deel grijper dat is aangebracht aan een zijde van het beugellichaam, en een deelglijrail en een gebrekkig reservoir voor het verzamelen van producttanks dat is aangebracht op de andere kant van het beugellichaam, de cilinder nr. 1 die vast op het beugellichaam is geplaatst en de duwrichting een verticale richting is, de tweede cilinder is gekoppeld met de eerste cilinder en de rijrichting is een horizontale richting en de component grijpt lid is gekoppeld met de tweede cilinder;
7. De voltooide productverzamelingsstructuur omvat een vierde steunlichaam en een voltooide verzamelkast opgesteld op het vierde draaglichaam.
De bovengenoemde automatische feeder-detectiekop is verbonden met een alarmstructuur, de alarmstructuur omvat een alarmlamp en een alarmgenerator; de grijponderdelen van de automatische invoermachine zijn elektromagnetische kleppen; de delen die delen vastgrijpen zijn vacuümkleppen.
De methode voor het gebruik van de automatische feeder is als volgt:
1. Eerst worden de onderdelen in de vultrechter gevoerd en worden de onderdelen via de Z-type hijsinrichting in de transportband nr. 1 ingevoerd;
2. Daarna worden de onderdelen door een lineaire vibratiemachine naar de robot getransporteerd;
3. De robot grijpt de onderdelen en voert ze naar de transportband nr. 2, en sommige onderdelen die niet tijdig door de robot zijn vastgegrepen vallen in het onderste troglichaam en worden via de retourtransportband teruggestuurd naar de vultrechter. ;
4. De op de transportband nr. 2 geplaatste delen worden door de transportband nr. 2 naar de bodem van de inspectiekop gebracht en de onderdelen worden getest voor het passeren van de testkop;
5. Nadat de test is voltooid, verplaatst u de onderdelen naar voren door de transportband nr. 2. De niet-gekwalificeerde onderdelen worden respectievelijk vastgegrepen door de delen die onderdelen grijpen die overeenkomen met de niet-gekwalificeerde redenen, en vervolgens verticaal opgetild door de cilinder nr. 1 en vervolgens het cilinderniveau van nr. 2 gepasseerd. Het wordt in de overeenkomstige deelslede getransporteerd en valt in de defecte productverzameltank; en de gekwalificeerde onderdelen worden rechtstreeks in de verzamelbak voor gereed product verzonden.
De gunstige effecten van de nieuwe automatische feeder zijn: automatische voerdetectie, verwerking of een combinatie van beide, hoge detectie-efficiëntie en hoge detectienauwkeurigheid, vermindering van mankracht en materiaalbronnen, besparing van bedrijfskosten en verbetering van de efficiëntie van de bedrijfsproductie.